

Idee wat ik een tijdje terug kreeg is een raket met in een ingebouwde drone als bergingssyteem.
Van de week wat materiaal besteld en binnen gekregen.
Nu wat bedenken voor de fysieke delen en hoe dat in een bij voorkeur D/E aangedreven modelraket te implementeren.
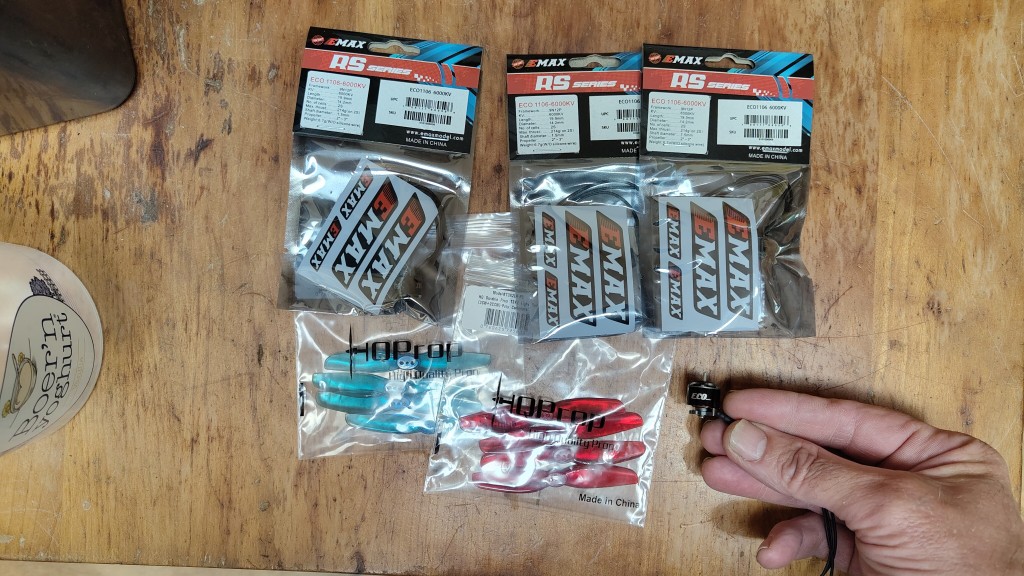
Een testarm gemaakt om te zien of ik de maten voor de gaatjes correct getekend had.
Dat is goed gegaan.
Door met de volgende stap voor een plaatje om accu, controller, ESC's en GPS module op te monteren.
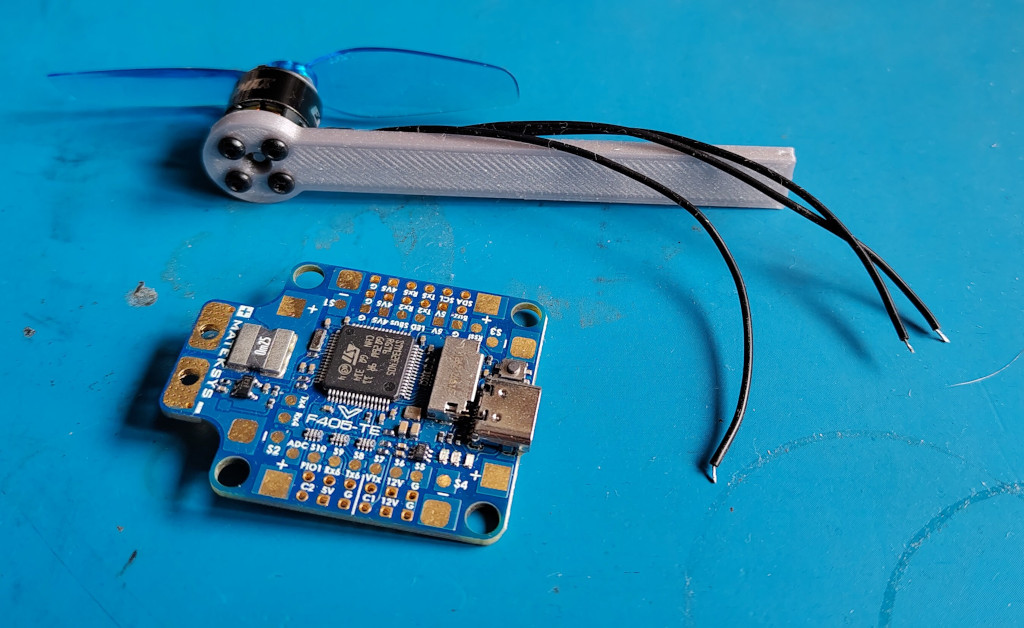
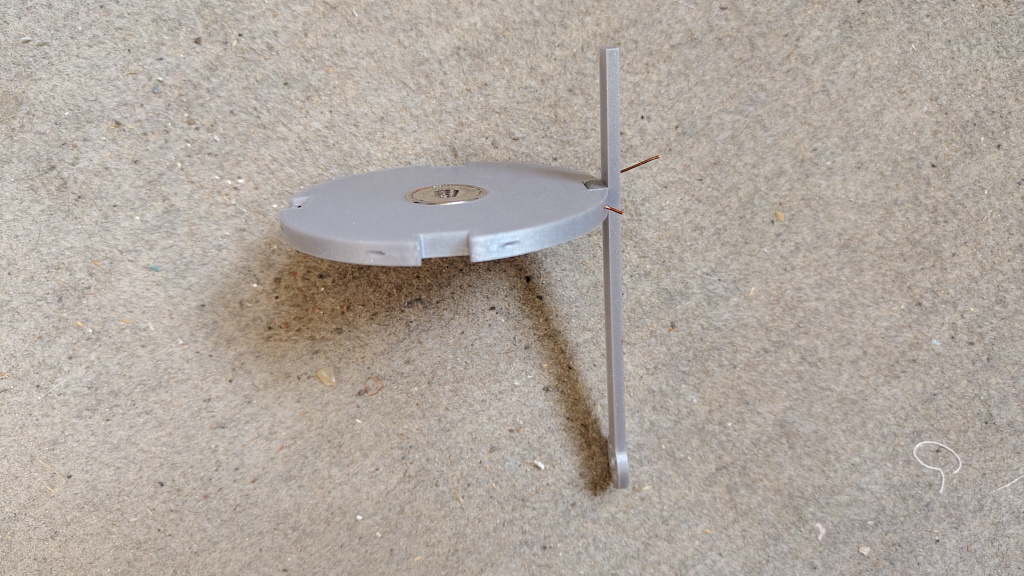
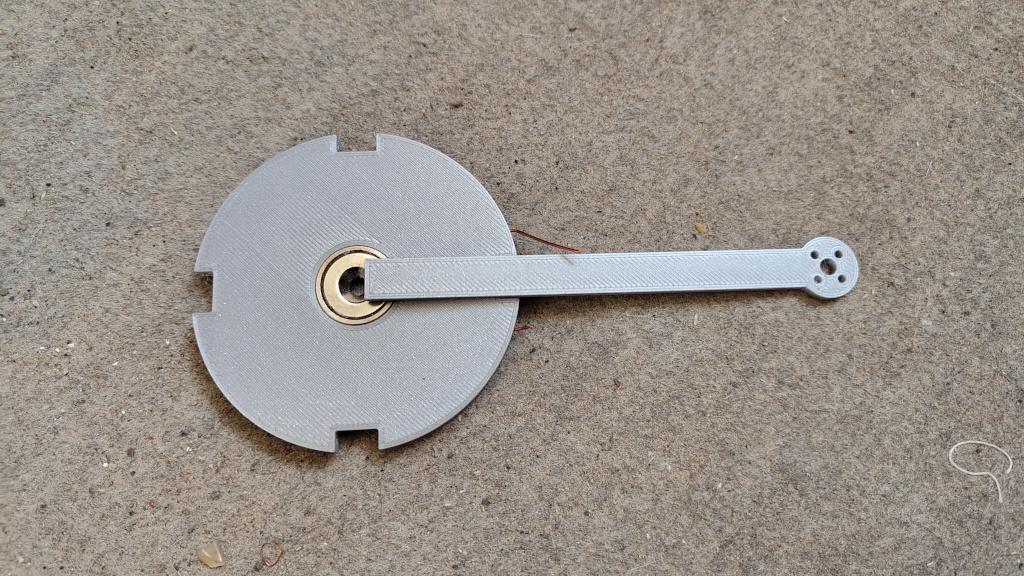
Een test-item gemaakt voor de armen van de drone.
Het metalen voorwerp in het midden is een neodymium magneet die de armen op hun plaats moet houden als het tijd is om het dronebergingssysteem te activeren.

Dat is een indrukwekkend idee. Ik ben heel benieuwd.
Weer een stapje verder.
De volgende stap is de behuizing, het deksel met de magneet en het bakje waar de flightcontroller en de ESC in worden gemonteerd
opnieuw printen met de mogelijkheid om het dicht te schroeven.
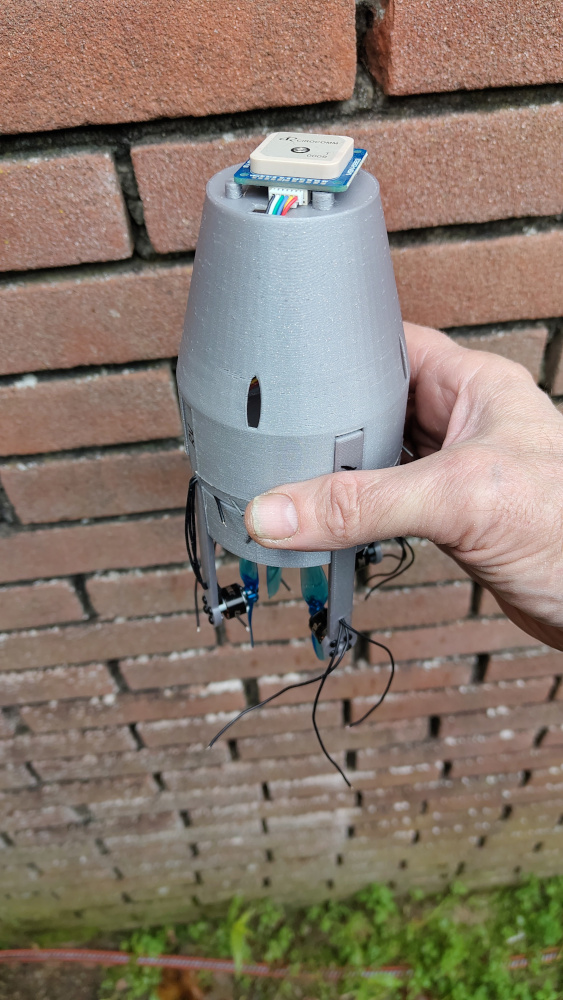
De GPS-module komt boven het deksel te zitten in de neuskegel.
De neuskegel wordt aan het deksel vastgeschroefd.
De bedoeling is dat het uieindelijk 1 geheel word dat op een rompbuis kan worden gezet.
De buitendiameter van het bakje en deksel is 80 mm.
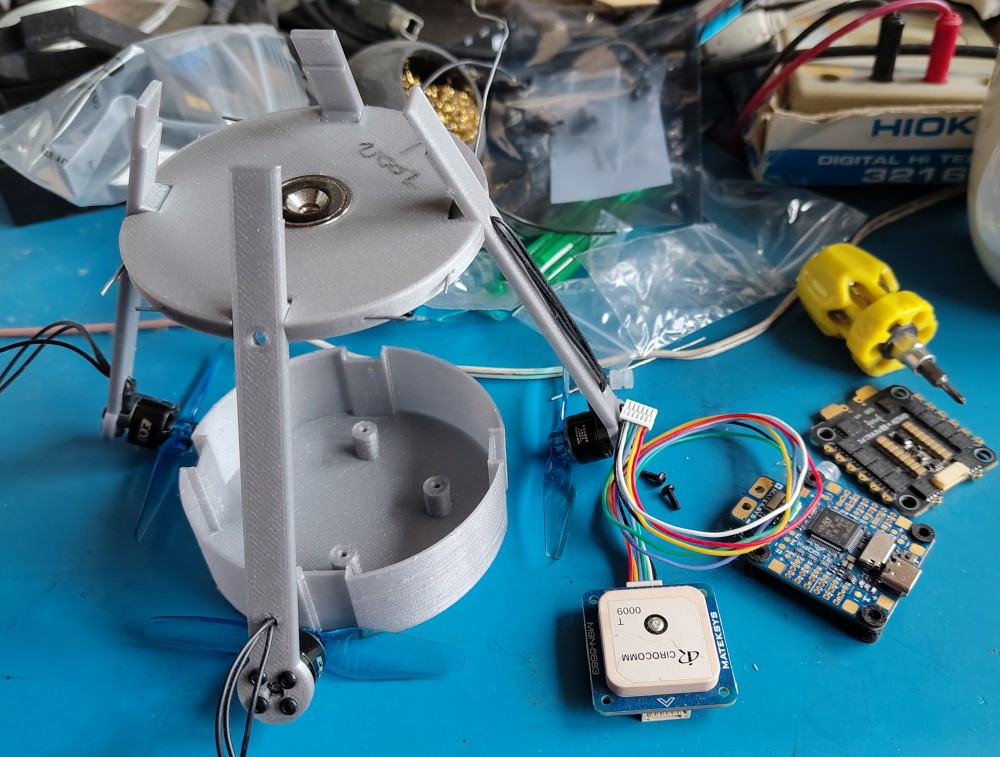
Een paar kleine aanpassingen gemaakt zodat het geheel kan worden dichtgeschroefd.
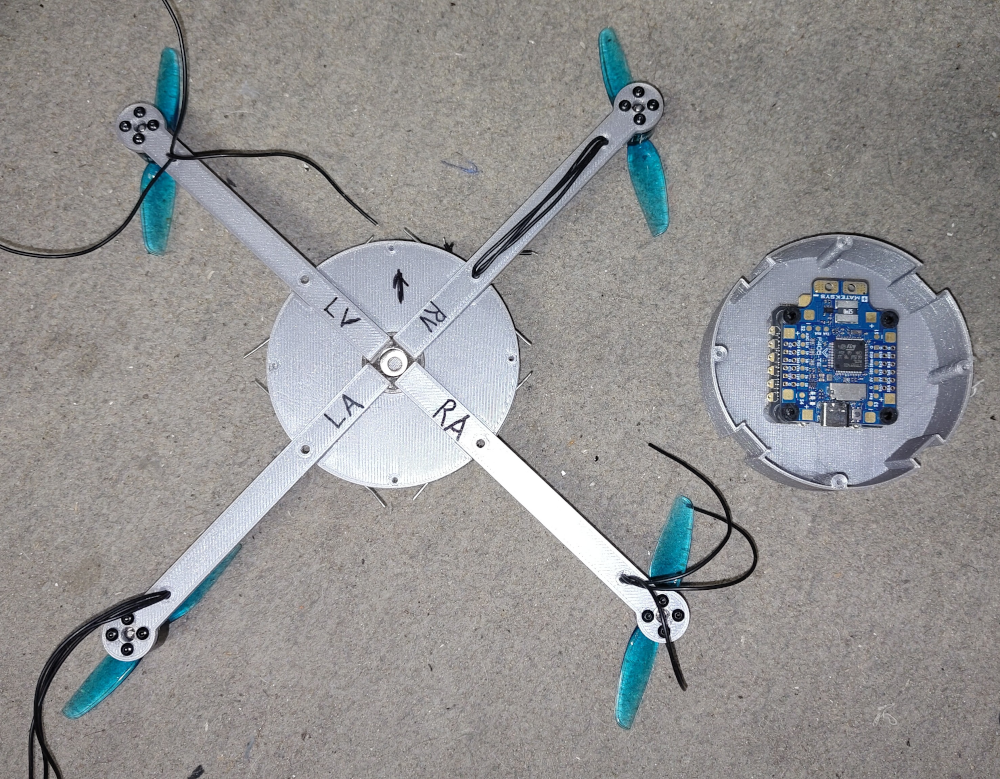
De boel los op elkaar gestapeld om een indruk te geven.
De rest van de neuskegel maken is de volgende klus.
De neuskegel is gemaakt naar de neuskegel van de Titan IIIE.

Wow, ben heel benieuwd naar de eerste vlucht. Met wat voor motoren ga je dit lanceren? Wellicht verstandig om een wat geavanceerdere motor te gebruiken om de kans op een CATO te minimaliseren. Bijvoorbeeld een SU Aerotech of een CTI reloadable...
@drra_admin Het is nog niet zo ver dat ik bezig ben met specifieke motoren. Waar ik naar streef is D/E.
Voor wat betreft CATO's. De flightcontroller-processor is een STM32F405 die draait op 168 MHz.Dat is aardig wat processorcapaciteit en het ding heeft een versnellingsmeter. Als het binnen de mogelijkheden van ardupilot ligt dan is het streven om een profiel van de vlucht in het geheugen te zetten. Bijvoorbeeld x G's op een bepaald moment tijdens de vlucht wat kan worden gesimuleerd in OpenRocket. Als een motor explodeert dan zal de versnelling van de raket significant afwijken van wat er zou moeten worden gemeten. Aan de hand van die afwijking kan het bergingssysteem dan worden geactiveerd.
Maar goed, eerst de basiszaken realiseren en dan verder kijken.